理解数字信号处理:第 1 章精读笔记
《Understanding Digital Signal Processing》(3rd Edition) — Richard G. Lyons,第 1 章 “Discrete Sequences and Systems”(PDF p.26–46)。本笔记按小节总结,并把阅读中的延伸讨论(频域的含义、幅度/模/功率、LTI 的证明与检验、单位脉冲响应)一并整理进来。页码均为 PDF 页码。
1.1 离散序列及其记法(p.27–33)
- 连续信号在时间和幅度上都连续;离散信号只知道离散时刻上的值,从
x(t)=sin(2πf₀t)采样后变成x(n)=sin(2πf₀nts)。 - 本章最重要的直觉:x(n) 就是一列数字,点与点之间什么都没有——不要把样点连成线,这是初学者最容易掉进去的”陷阱”。
- 光看一列采样值无法确定绝对频率:同一列数,采样周期 0.05 ms 时是 1 kHz,采样周期 2 ms 时就是 25 Hz。离散系统的频率永远依赖采样率
fs = 1/ts。 - 记法约定:时域小写 x(n),频域大写 X(m);频域表示本身也是离散序列。
延伸讨论:频域描述的是什么?
书里的正面定义(p.31):
“In digital signal processing, we often find it necessary to characterize the frequency content of discrete time-domain signals. When we do so, this frequency representation takes place in what’s called the frequency domain.”
即:频域回答”信号由哪些频率的正弦分量、以多大幅度组成”。时域回答”每个时刻的值是多少”,两者是同一个信号的两种视图。
延伸讨论:频率图和时间有关吗?
- 是同一段信号:X(m) 正是从 x(n) 的那 N 个采样值算出来的(“with N input time-domain sample values, the DFT determines the spectral content of the input at N equally spaced frequency points”,p.86)。
- 但频域图没有时间轴:整段样本被聚合成一张谱,“什么时候发生”的信息被折叠掉了。
- 与时间的联系有三条:①截哪段得什么谱,信号随时间变化时不同时段的谱不同(语谱图/滑动 DFT,13.18);②看多久定多细,频率分辨率 Δf = fs/N(3.11);③DFT 隐含”这 N 个点是一个周期波形的一个周期”的假设,不满足就产生泄漏(3.8)。
1.2 信号幅度、模、功率(p.33–35)
| 概念 | 英文 | 定义 | 取值 |
|---|---|---|---|
| 幅度 | amplitude | 离零多远、往哪个方向 | 可正可负 |
| 模 | magnitude | 离零多远,不管方向,记 |x(n)| | 恒 ≥ 0 |
| 功率 | power | 模的平方,∝ |x|² | 恒 ≥ 0 |
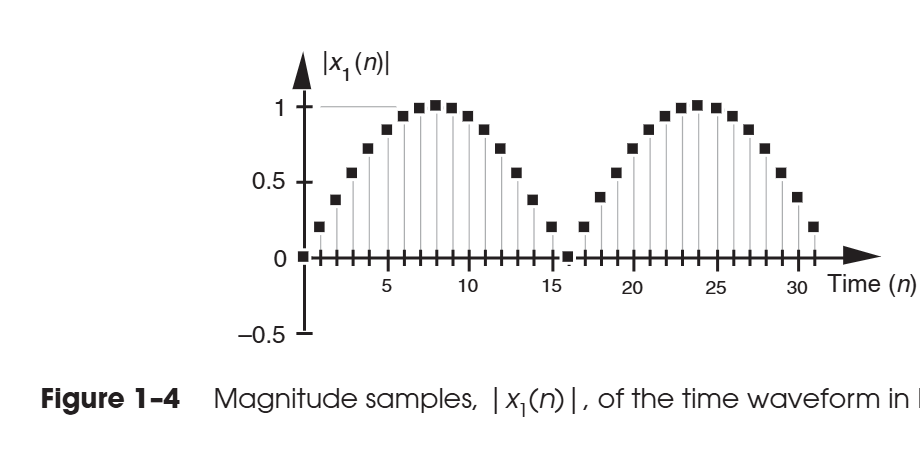
模的形状——把正弦的负半周全部翻上去,像”全波整流”:
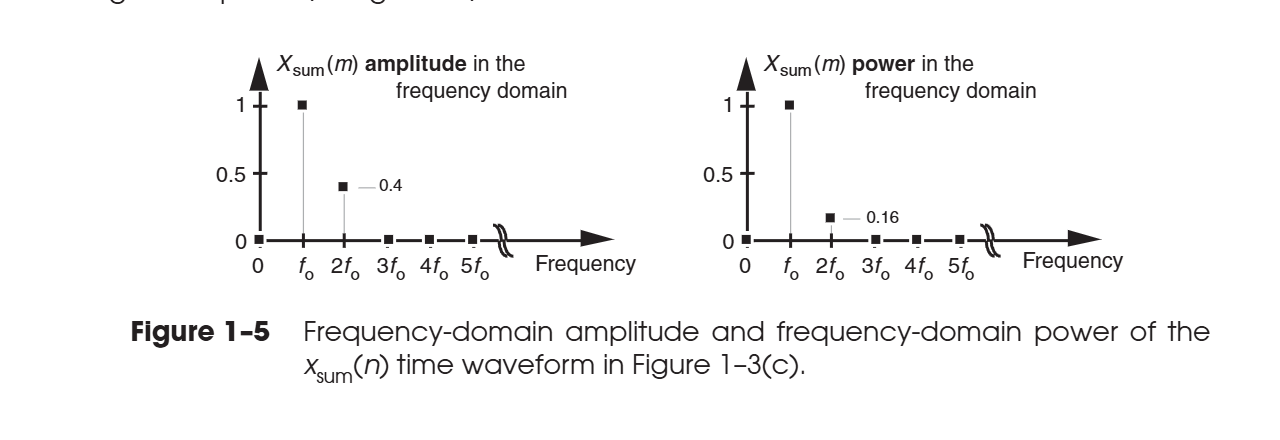
平方会放大差距:两个分量幅度只差 2.5 倍(1.0 vs 0.4),功率上却差 6.25 倍(1.0 vs 0.16)——弱分量在功率谱里显得更弱:
所以比较”谁的能量大”时工程师用功率;功率数值悬殊时改用分贝(dB)刻度(附录 E)。
延伸讨论:为什么用 power 这个词?
功率的物理意义是单位时间传递的能量(瓦 = 焦耳/秒)。对电信号,电压 v 加在负载电阻 R 上:P = v·i = v²/R——平方来自物理事实,不是数学约定。DSP 序列是无量纲的数,所以书里把比例常数归一化为 1,直接把 |x|² 叫功率。词源上 power ← 拉丁 posse(“能够”),物理学的”做功能力速率”沿用到电学,DSP 继承了电气工程的词汇表。巧的是 |x|² 恰好也是 “x to the power of two”——这个词的两个义项在此同框。
延伸讨论:幅值没有单位吗?
书里刻意用无量纲的归一化幅度(例子是抽象信号)。实际工程中单位从 ADC 标定来:原始数据是码值(counts),乘标定系数才是伏/帕/g;时域单位会原封不动”遗传”给频域(幅度谱 V、功率谱 V²、功率谱密度 V²/Hz 或 dBm/Hz),差一个与变换约定有关的尺度因子。
1.3 信号处理运算符号(p.35–37)
框图里的五种”积木”:加法、减法、乘法(逐元素)、求和 Σ、单位延迟 z⁻¹。作者的比喻:DSP 算法是菜谱,这五个符号就是食材——无论多复杂的算法,绝大多数都由它们的组合构成。
1.4 引入线性时不变系统(p.37)
为什么要关心 LTI:绝大多数实际系统按 LTI 建模,而且只有 LTI 能用简单方法分析和预测性能——这是全书滤波器理论的根基。
1.5 离散线性系统(p.37–42)
- 线性 = 叠加性(输入和的输出 = 各自输出的和)+ 齐次性(输入乘 c,输出乘 c)。
- 正例:
y(n) = -x(n)/2——1 Hz + 3 Hz 一起输入,输出谱恰为两个单独谱的叠加。 - 反例:
y(n) = x(n)²——平方让输入”互相干扰”,凭空多出 0 Hz、2 Hz、4 Hz 分量(互调失真)。
1.6 时不变系统(p.42–43)
输入平移 k 个样本,输出跟着平移同样的 k:x'(n)=x(n-4) → y'(n)=y(n-4)。作者纠正了”参数不随时间变化”这个流行但不完整的定义。反例:第 10 章的抽取是时变的。
1.7 LTI 系统的可交换性(p.43–44)
两个 LTI 系统级联,换序后最终输出不变(中间序列不同)。工程意义:滤波器链可自由重排(第 5、6 章会用到)。
1.8 分析 LTI 系统(p.44–46)——全书最重要的原理
核心命题:知道 LTI 系统的单位脉冲响应,就能知道系统的一切——
- 任意输出 = 输入 卷积 脉冲响应;
- 对脉冲响应做 DFT = 频率响应。
作者称这是”全部 DSP 中最重要的原理之一”。工程直觉:锤子敲结构、发令枪测声学——都是”敲一下听回声”。数字探针是单位脉冲 …,0,0,1,0,0,…,且脉冲前后的零串必须比系统暂态更长(前者保证零状态起始,后者保证接住完整响应)。
实例——4 点滑动平均器 y(n) = [x(n)+x(n-1)+x(n-2)+x(n-3)]/4,框图全由 1.3 节的积木搭成:
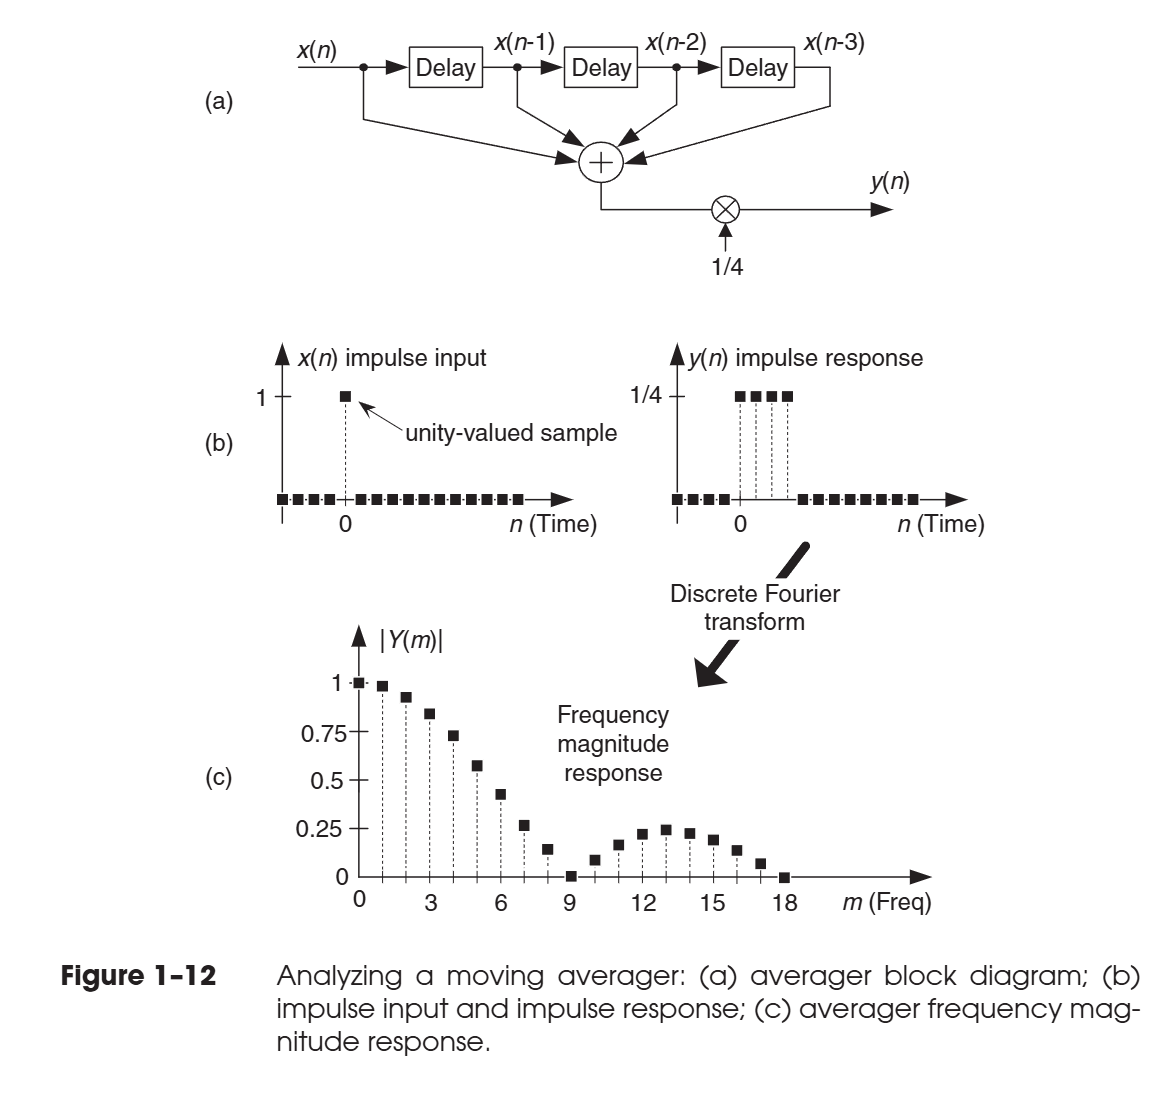
- 测脉冲响应:单个 1 走过延迟链,输出
1/4, 1/4, 1/4, 1/4, 0, 0, …; - 做 DFT 看频率性格:直流增益 1,随频率衰减,m=9 附近出现零点——滑动平均就是数字低通滤波器(平均 = 抹平快速起伏 = 压高频)。
延伸讨论:什么是单位脉冲响应?
单位脉冲响应 h(n) = 系统”喂进单个 1”后吐出的完整输出。它是系统的指纹,读起来像系统自己写的说明书:
| 系统 | h(n) | 读法 |
|---|---|---|
| y(n) = x(n) | 1, 0, 0, … | 来什么给什么 |
| y(n) = x(n−2) | 0, 0, 1, 0, … | 延迟 2 拍 |
| y(n) = −x(n)/2 | −½, 0, … | 缩放 −½ |
| 4 点滑动平均器 | ¼, ¼, ¼, ¼, 0, … | 最近 4 拍一视同仁 |
它能推广到任意输入,靠的是:任何信号 = 缩放的延迟脉冲之和 → 线性保证独立缩放、时不变保证延迟对应 → 输出 = 输入 ⊛ h(n)。
延伸讨论:怎么证明/检验一个系统是 LTI?
数学证明(有系统方程时):线性验证 T{c₁x₁+c₂x₂} = c₁y₁+c₂y₂ 对任意输入常数成立;时不变验证 T{x(n−k)} = y(n−k) 对任意 k 成立。要点:①任意性必须成立;②叠加与齐次都要验;③口诀——线性系统必须”零输入 ⇒ 零输出”(y(n)=2x(n)−1 看似线性方程,实际不是线性系统);④证伪只需一个反例(y=x² 取 x₁=x₂=1,输出 4 ≠ 2)。
实验检验(黑盒时):双音测试——f₁、f₂ 各自输入测 y₁、y₂,再输入 f₁+f₂:输出 = y₁+y₂ 且频谱无新谱线 → 线性;出现 2f₁、f₁±f₂ → 非线性。延迟重测响应形状漂移 → 时变。现实中没有严格 LTI 的系统(饱和、温漂),在工作范围内近似 LTI 就能享受卷积/频率响应的全套分析工具。
读完第 1 章该带走的 4 个直觉
- 序列就是数的列表,点之间没东西;频率只有结合采样率才有意义。
- 五种基本运算符号能搭出几乎所有 DSP 算法。
- 线性 + 时不变 = 可分析;不满足就出现互调这类”输入互相干扰”。
- 脉冲响应 → 卷积 → 频率响应,是分析一切 LTI 系统的钥匙——那个滑动平均器,就是第 5 章正式登场的第一个 FIR 滤波器(h = {¼,¼,¼,¼})。
后续阅读
第 2 章”周期采样”(混叠:采样为什么会骗人)→ 第 3 章 DFT(全书最重要)→ 第 4 章 FFT。复数生疏的话,读第 3 章前翻一遍附录 A 即可(第 1 章完全不需要复数)。